Força Aérea dos EUA testa sistemas autônomos no XQ-67A
A Força Aérea dos Estados Unidos realizou um voo de demonstração do XQ-67A Autonomous Collaborative Platform no Nevada Test and Training Range, em Nevada, para avaliar sistemas destinados à operação autônoma de aeronaves não tripuladas. O ensaio reuniu sensores avançados, computadores de missão, recursos de gerenciamento de energia e sistemas de controle térmico em uma única arquitetura. Também foram avaliados enlaces de dados além da linha de visada direta, conhecidos pela sigla BLOS, com o objetivo de apoiar a comunicação e o comando de plataformas a longas distâncias. A atividade integra o esforço americano para amadurecer uma nova geração de aeronaves de combate sem tripulação.
Air Data News3 min de leitura
Use para compartilhar ou copiar a URL canônica da matéria.
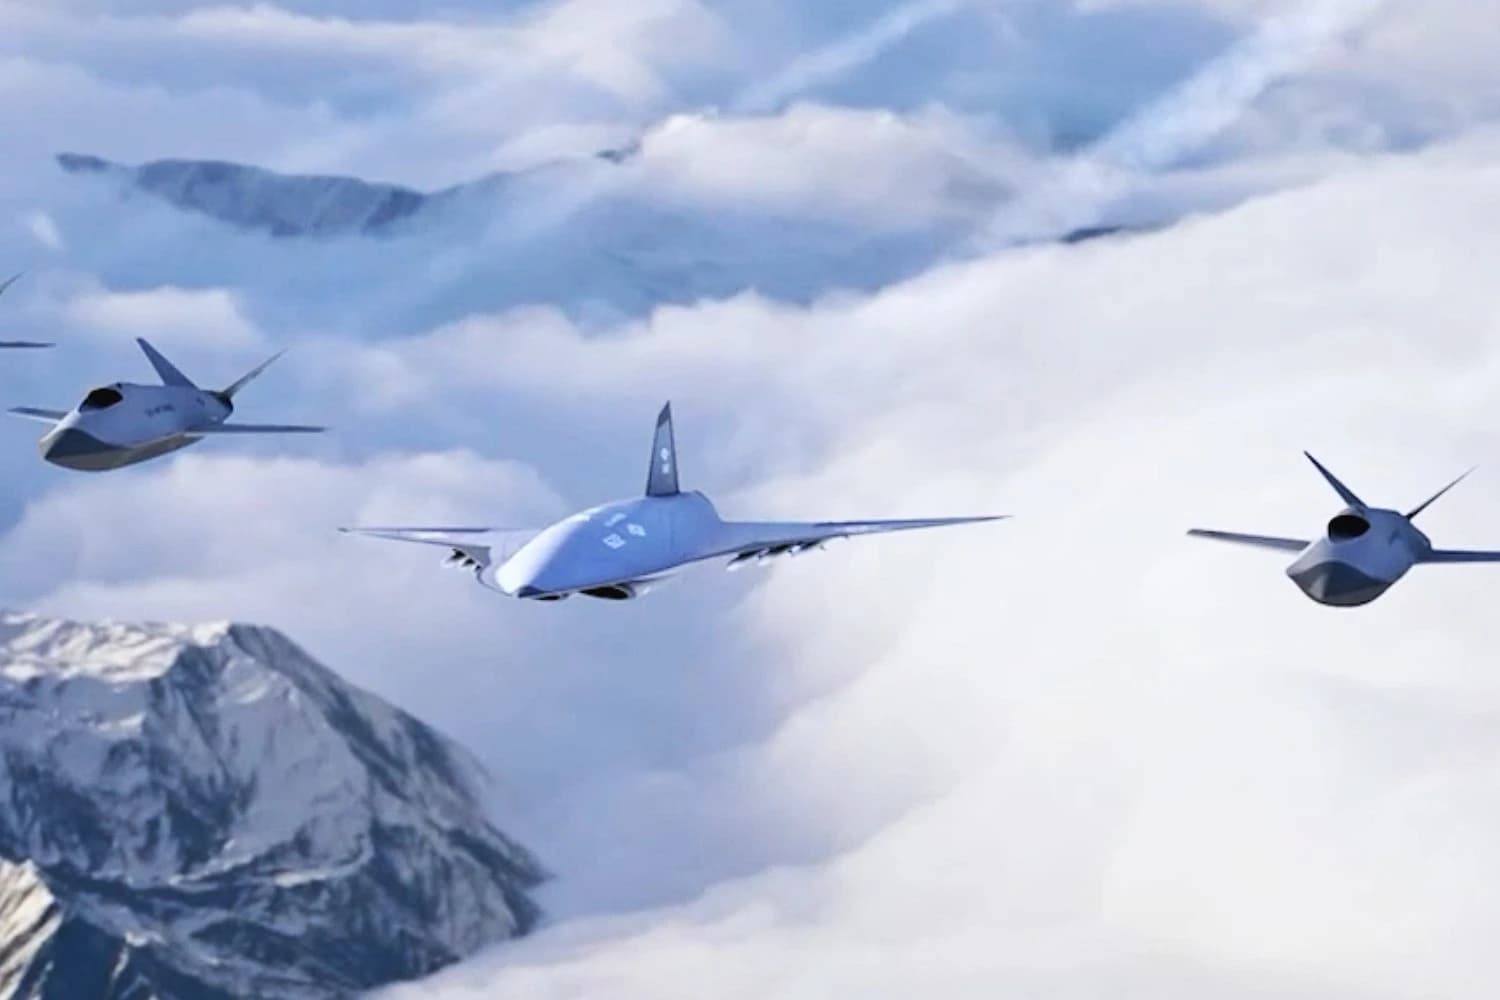
A Força Aérea dos Estados Unidos realizou um voo de demonstração do XQ-67A Autonomous Collaborative Platform no Nevada Test and Training Range, em Nevada, para avaliar sistemas destinados à operação autônoma de aeronaves não tripuladas. O ensaio reuniu sensores avançados, computadores de missão, recursos de gerenciamento de energia e sistemas de controle térmico em uma única arquitetura. Também foram avaliados enlaces de dados além da linha de visada direta, conhecidos pela sigla BLOS, com o objetivo de apoiar a comunicação e o comando de plataformas a longas distâncias. A atividade integra o esforço americano para amadurecer uma nova geração de aeronaves de combate sem tripulação.
O teste foi conduzido pela Air Force Research Laboratory, em conjunto com a Experimental Operations Unit do Air Combat Command. Segundo o registro oficial, o voo representa um marco tecnológico no desenvolvimento de capacidades autônomas voltadas a futuros cenários de combate. A demonstração não se limitou à avaliação isolada de componentes: os sistemas foram empregados de forma integrada para verificar como sensores, computadores de missão, comunicações e mecanismos de suporte poderiam atuar conjuntamente durante uma operação. A abordagem busca aproximar a avaliação tecnológica de condições operacionais mais exigentes, nas quais diferentes funções precisam permanecer coordenadas.
O XQ-67A é apresentado como um demonstrador da chamada Plataforma Colaborativa Autônoma, concebida para ampliar a participação de aeronaves não tripuladas em operações distribuídas. O programa procura desenvolver arquiteturas capazes de sustentar missões em ambientes contestados, nos quais as comunicações, o comando e o controle podem enfrentar limitações. Nesse contexto, a autonomia não depende apenas da capacidade de uma aeronave executar tarefas por conta própria. Ela também envolve o processamento de informações, a troca de dados com outras plataformas e a adaptação das missões conforme a situação operacional, embora o material não detalhe quais funções específicas foram automatizadas no voo.
Os enlaces BLOS tiveram papel central na demonstração porque permitem estabelecer comunicações além da linha de visada direta entre os participantes de uma operação. Essa característica é relevante para coordenar aeronaves que estejam separadas por grandes distâncias ou operem em um teatro de operações distribuído. O material indica que a tecnologia pode apoiar o comando e controle de plataformas não tripuladas mesmo quando elas não mantêm contato visual ou uma conexão direta convencional. Ainda assim, não foram divulgados números de alcance, taxas de transmissão, quantidade de aeronaves envolvidas ou resultados quantitativos de desempenho.
A avaliação também incluiu recursos de gerenciamento de energia e de controle térmico, elementos necessários para manter computadores, sensores e demais equipamentos funcionando dentro dos limites previstos. A integração desses subsistemas permite examinar não apenas a capacidade de uma missão autônoma, mas também as condições técnicas para sustentá-la durante o voo. A cobertura complementar menciona ainda o uso de simulações com componentes reais, virtuais e construtivos para representar a gestão de plataformas não tripuladas em operações distribuídas. O material, porém, não informa quais cenários foram simulados nem apresenta conclusões detalhadas sobre cada sistema.